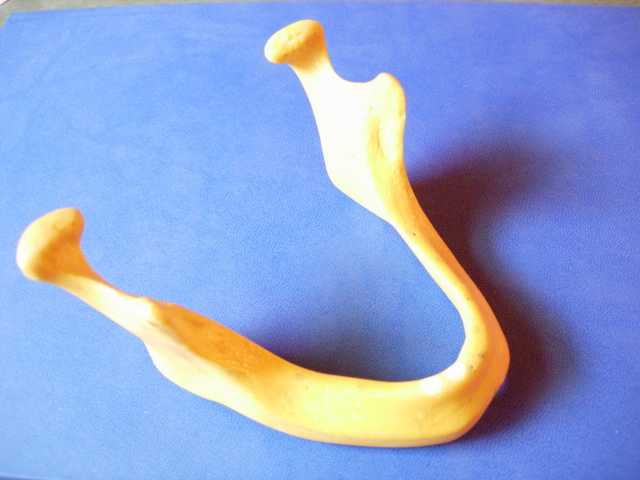
Si è scelta una mandibola artificiale in materiale plastico per simulare le dimensioni della struttura ossea edentula del paziente.
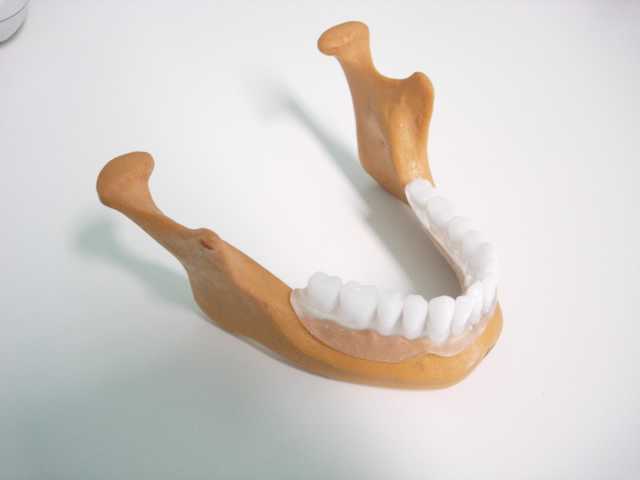
Il proprio laboratorio odontotecnico effettua un montaggio protesico ideale utilizzando denti radiopachi.
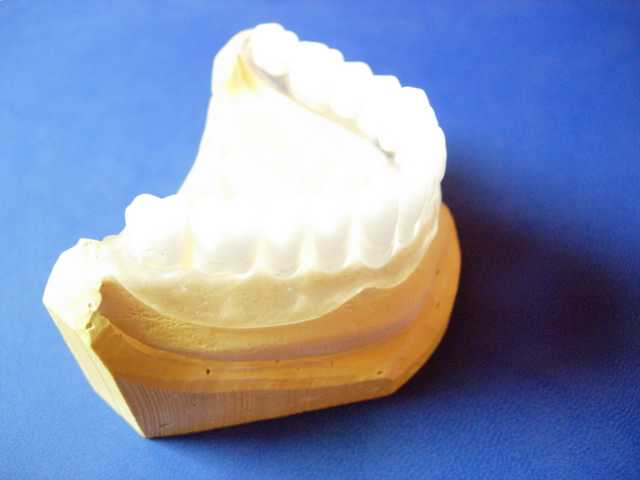
Dalla mandibola artificiale stessa è stato ricavato un modello in gesso, previa presa di un impronta, che servirà per il posizionamento nel dispositivo Galileo o Copernico. Nei casi reali, quindi, si parte dal rilevamento di una impronta precisa dell’arcata del paziente e da quella si ottiene il modello di lavoro per il confezionamento del montaggio protesico ideale e il posizionamento nei dispositivi Galileo o Copernico come appena accennato.
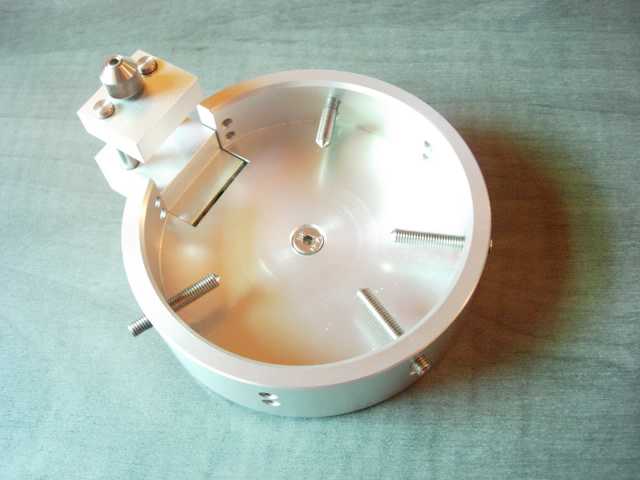
Visione del piatto di posizionamento (uguale sia per Galileo che Copernico).
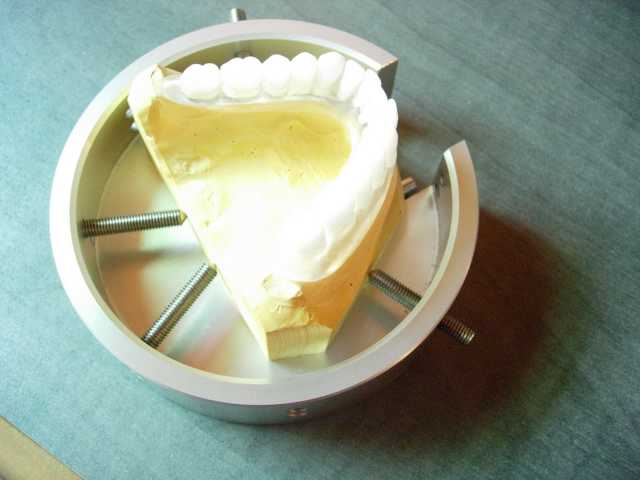
Modello con il montaggio protesico ideale in posizione, fissato sul piatto di posizionamento.
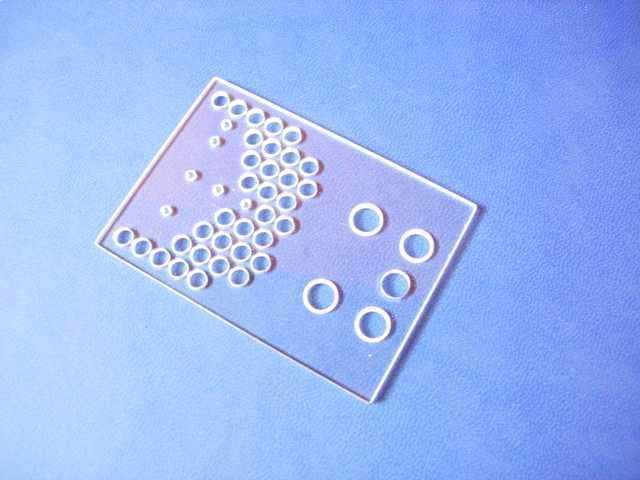
Questa piastrina di riferimento contiene al suo interno delle sfere radiopache e serve per la successiva calibrazione della TAC, della quale si occuperà il software Winmed Pro.
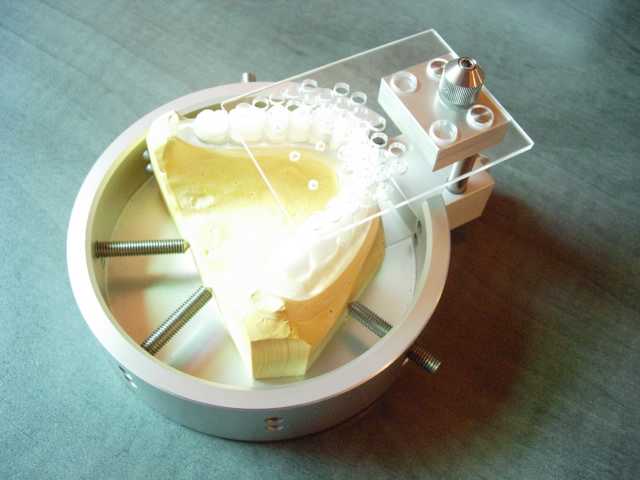
La piastrina viene fissata sul montaggio protesico: in questo modo abbiamo determinato e posizionato un sistema di riferimento tridimensionale che ci permetterà di riformattare la tac ricalibrando la posizione e l’orientamento dei piani di sezione coerentemente alla posizione iniziale del paziente. Questo permette di liberare completamente il radiologo dall’onere di posizionare in modo perfettamente preciso il paziente nell’apparecchio TAC per la scansione del dataset.
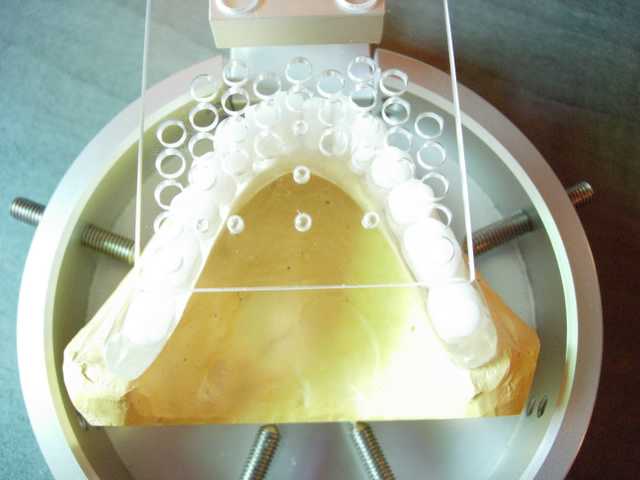
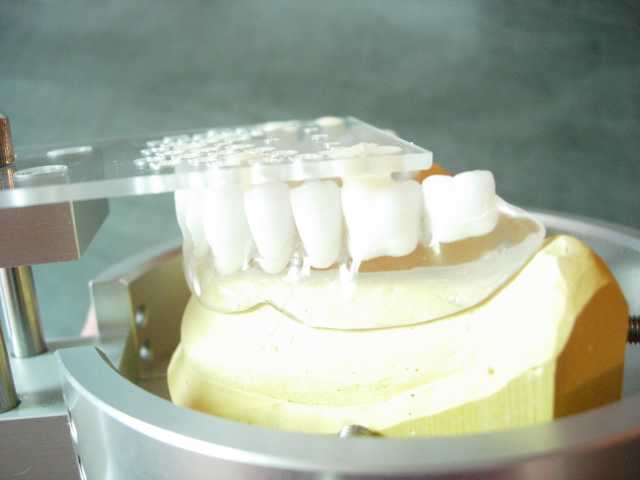
La piastrina viene fissata con della resina autopolimerizzante, colata attraverso i fori, al montaggio protesico .
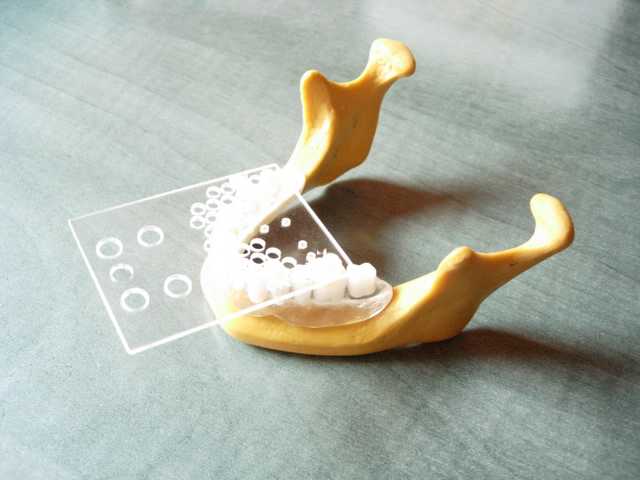
Il montaggio protesico ideale, con la piastrina fissata, riposizionato sulla mandibola artificiale
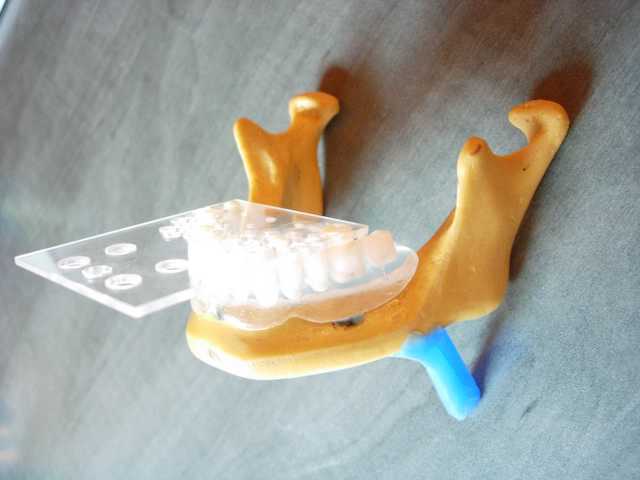
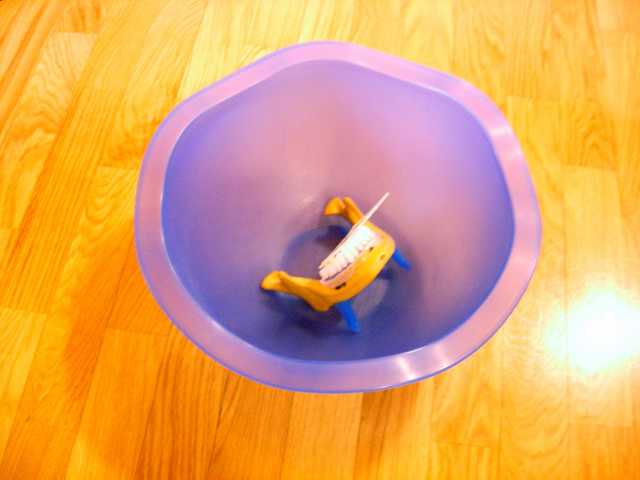
Il tutto viene posizionato in un recipiente, prima dell’esecuzione della TAC, che successivamente verrà riempito d’acqua per simulare la densità e l’assorbimento RX dei tessuti molli del paziente.
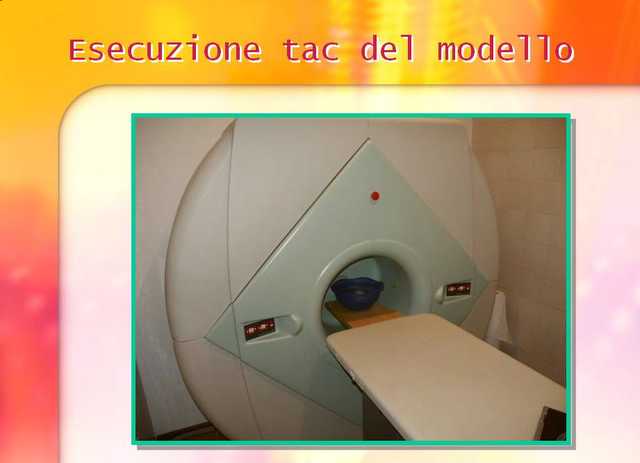
Il modello sperimentale durante l’esecuzione della TAC
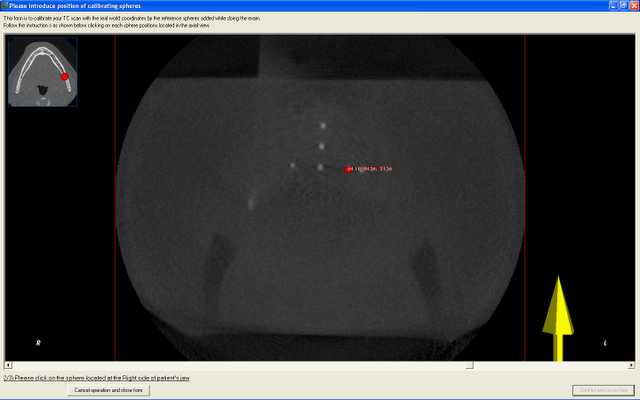
Caricato il dataset TAC digitale utilizzando WINMED PRO, si procede alla fase di calibrazione ( seguendo il tutorial step by step proposto) che in tre semplici passi permette di individuare e marcare i tre punti di riferimento principali rinvenendo nella TAC le sfere di riferimento radioopache. Putroppo la scarsa densità di questo modello sperimentale in resina consegue che la struttura ossea viene evidenziata in tonalità scura (quindi in radiotrasparenza) mentre nella realtà clinica l’osso del paziente viene visualizzato in tutt’altro modo.
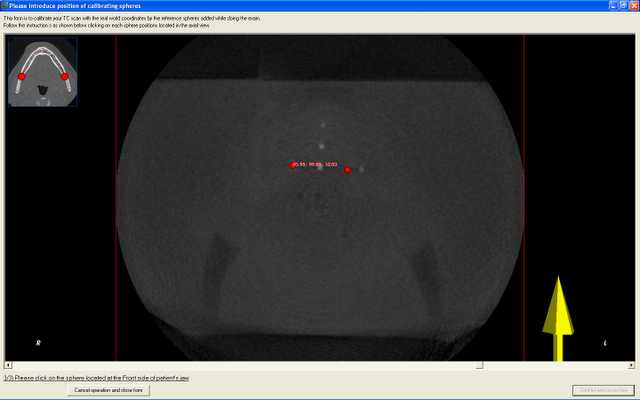
Il secondo marker segnato.
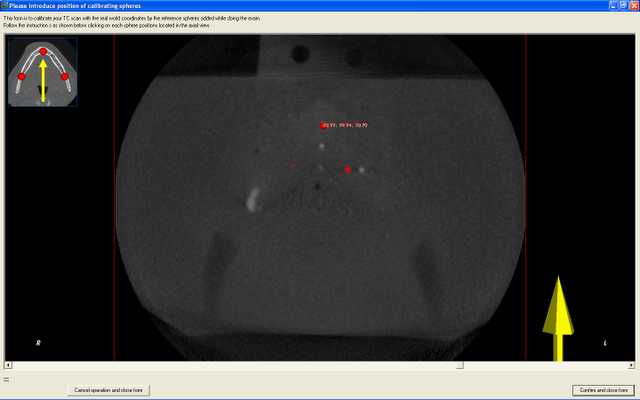
Il terzo e ultimo marker segnato.
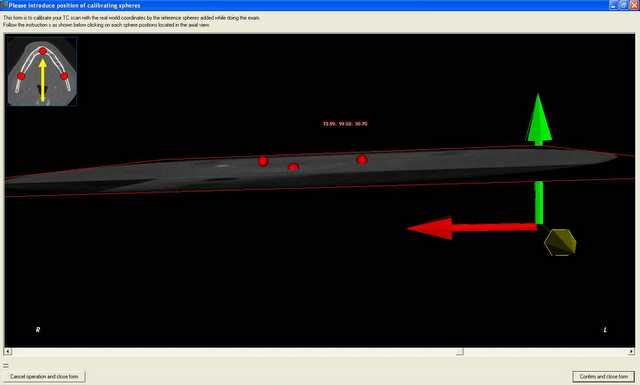
Dalla vista laterale si può già indicativamente quantificare la differenza tra il piano di scansione assiale della tac originale ed il piano identificato dalle sfere riferimento che determinano il nostro piano di lavoro calibrato.
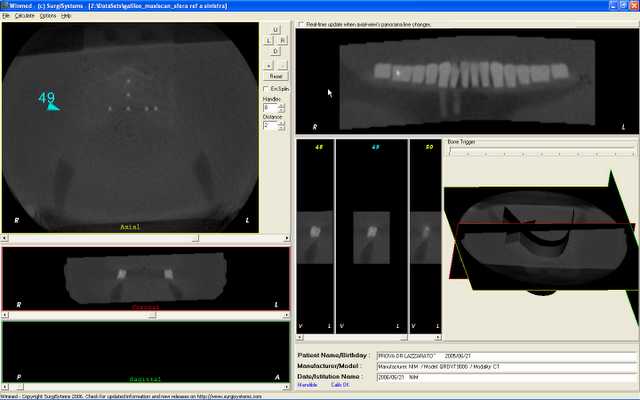
Il dataset TAC viene quindi automaticamente riformattato e ricalibrato dal sofware WINMED PRO secondo le precedenti informazioni. Ora La TAC si trova allineata, nei tre piani dello spazio, come posizione e orientamento, secondo il sistema di riferimento che avevamo fissato sul piatto di posizionamento Galileo/Copernico.
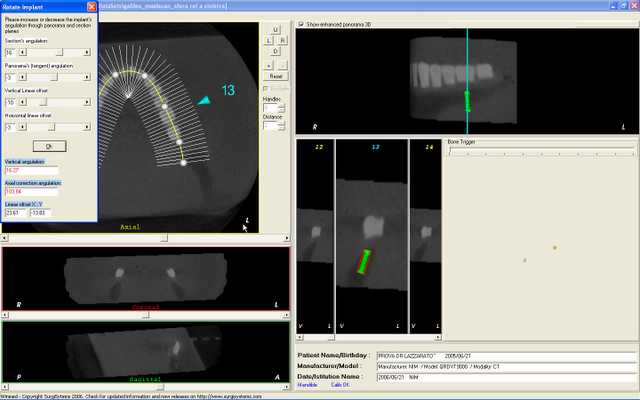
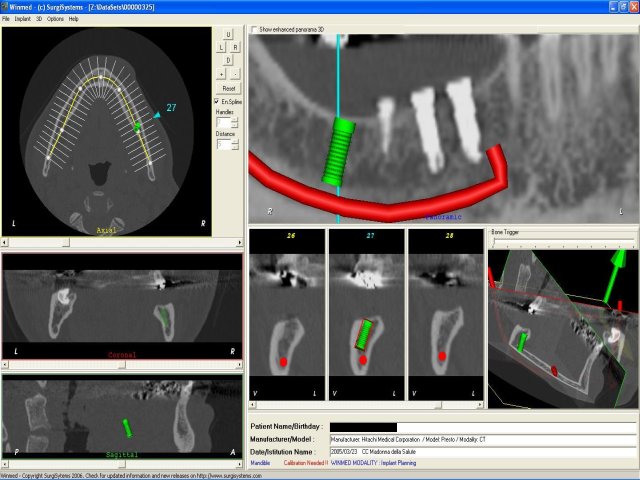
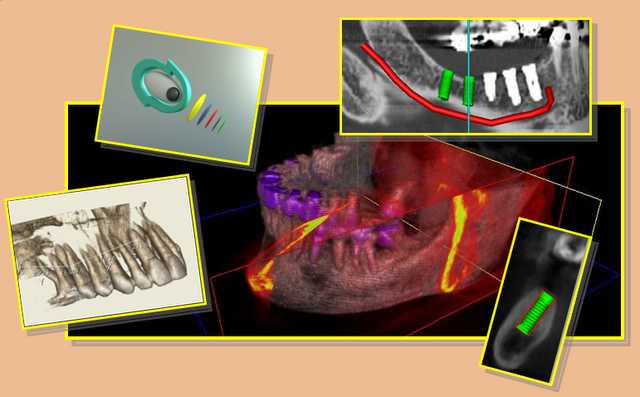
Nel caso sperimentale abbiamo simulato l’inserimento di 4 impianti con il software WinMED PRO (questa immagine si riferisce al primo impianto).Nella schermata di controllo delle caratteristiche di ogni singolo impianto abbiamo la possibilità di variare in tempo reale le dimensioni dell’impianto e i parametri di posizionamento oltre agli assi di inclinazione. Nella medesima schermata appaiono quindi i 4 valori di posizionamento ( 2 valori di correzione angolare e 2 valori di correzione lineare aggiornati in tempo reale) trattasi dei soli valori , che una volta stampati, andranno all’odontotecnico. Questi valori serviranno per l’individuazione della posizione e dell’inclinazione dell’asse dell’impianto sul montaggio protesico ideale iniziale. Questo sarà sufficiente e necessario per il successivo fissaggio della cannula guida chirurgica che servirà durante la fase chirurgica per preparare in modo coerente l’alveolo implantare alla posizione e inclinazione del medesimo impianto simulato al computer.
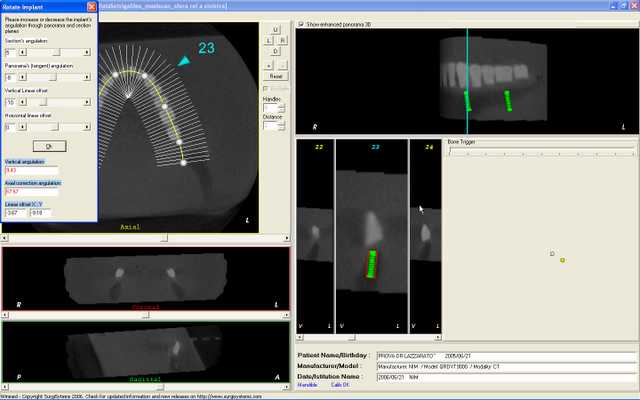
Secondo impianto posizionato nel sofware Winmed PRO.
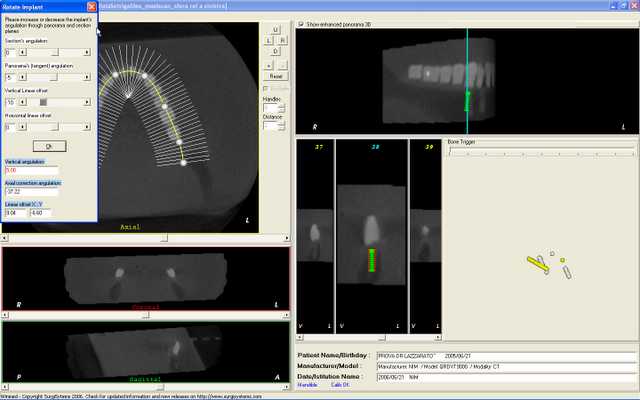
Terzo impianto.
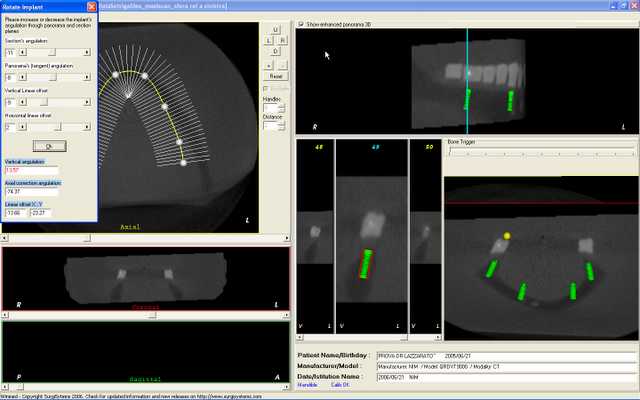
Quarto ed ultimo impianto.
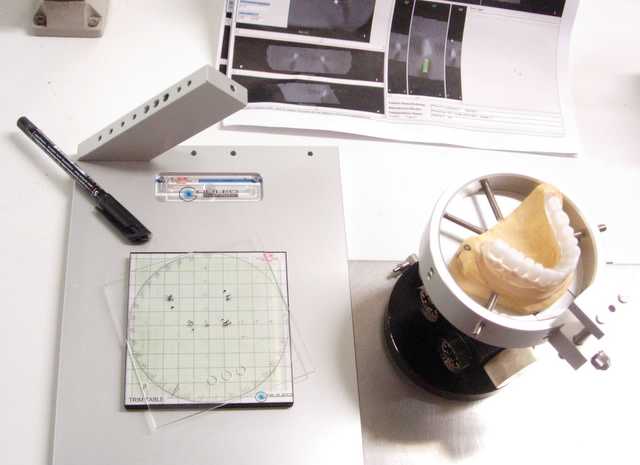
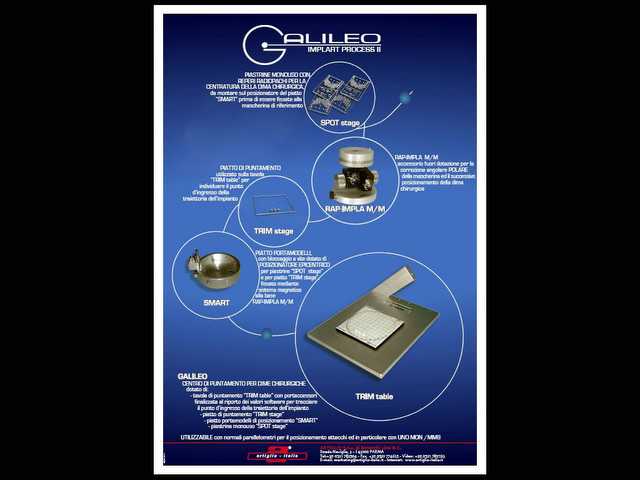
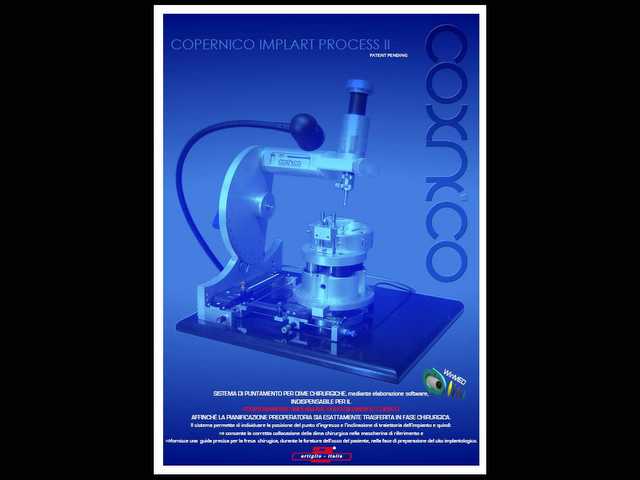
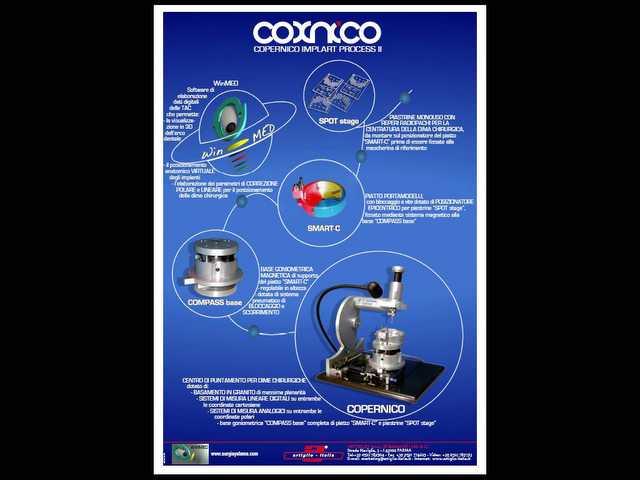
Abbiamo utilizzato il dispositivo Galileo per riportare i dati di correzione lineare degli impianti simulati (ossia il punto di ingresso dell’impianto); sarà altresì necessaria una base RAP-ARTIGLIO per montare il piatto di posizionamento del modello (con la quale è compatibile) in modo da riportare anche i valori di correzione angolare. La base RAP è un dispositivo presente da moltissimo tempo nel mercato e presente nella dotazione di numerosissimi Laboratori Odontotecnici. La procedura di utilizzo è analoga ( utilizzando gli stessi dati) anche per il dispositivo Copernico che gode di una maggior precisione di impostazione in quanto dotato di cursori digitali per l’impostazione delle correzioni lineari. Impiegando il dispositivo Copernico non è necessaria la base RAP-ARTIGLIO in quanto i valori di correzione angolare vengono gestiti direttamente dal Copernico stesso.
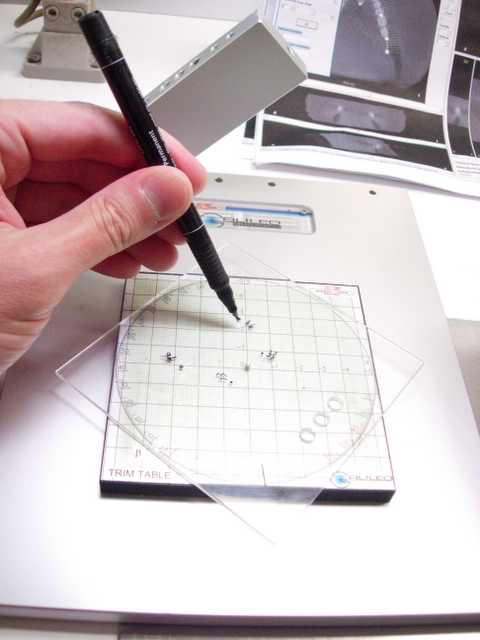
Vengono segnati i punti relativi ai 4 impianti.
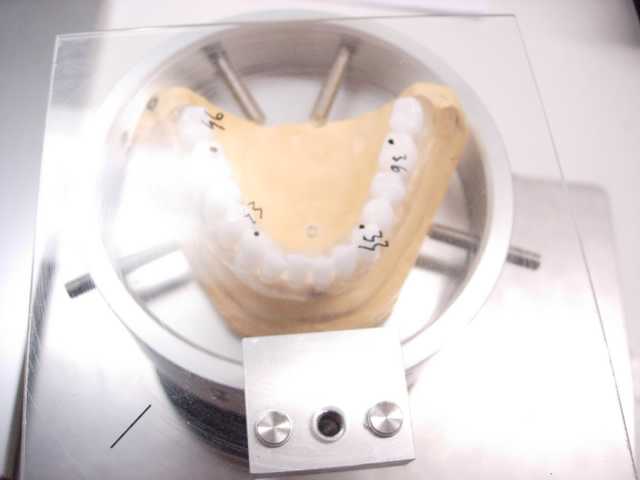
I punti trasferiti sul modello.
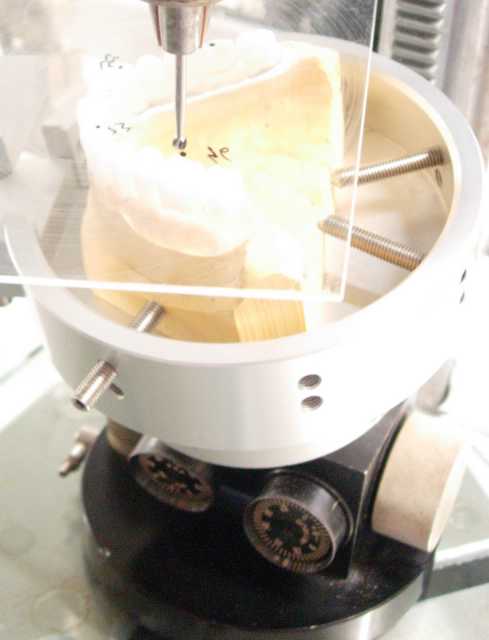
Non resta che impostare le correzioni angolari sulla base RAP e procedere alla foratura/posizionamento della cannula guida utilizzando un parallelometro verticale.
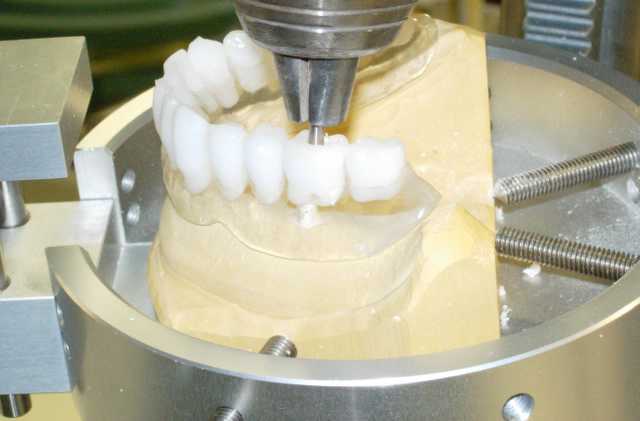
Fase di foratura: la foratura può essere fatta anche manualmente preparando un sito allargato per accogliere la cannula guida successivamente posizionata (con un transfert apposito) con i valori di correzione impostati . Si fissa poi la cannula guida chirurgica in titanio mediante resina autopolimerizzante al montaggio protesico.
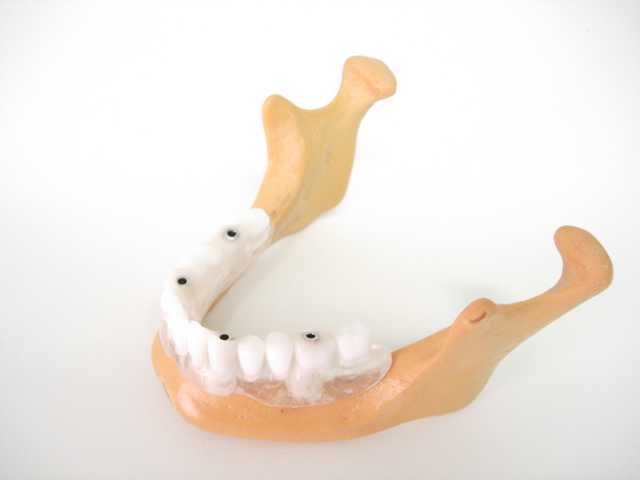
Le quattro cannule fissate. La dima chirurgica sperimentale è pronta
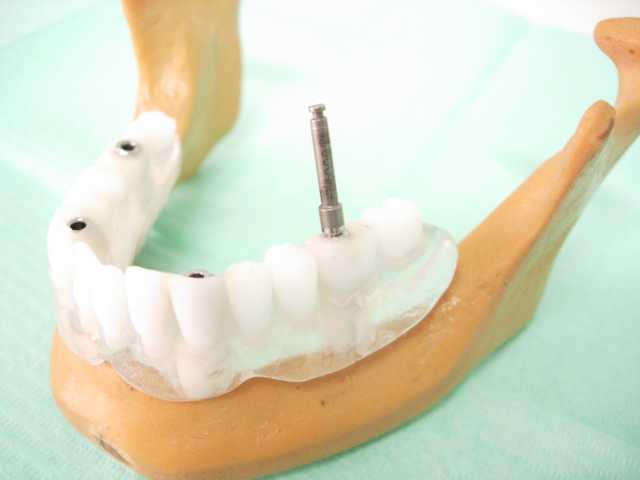
Per eseguire il test la mandibola artificiale viene forata utilizzando la dima così preparata .
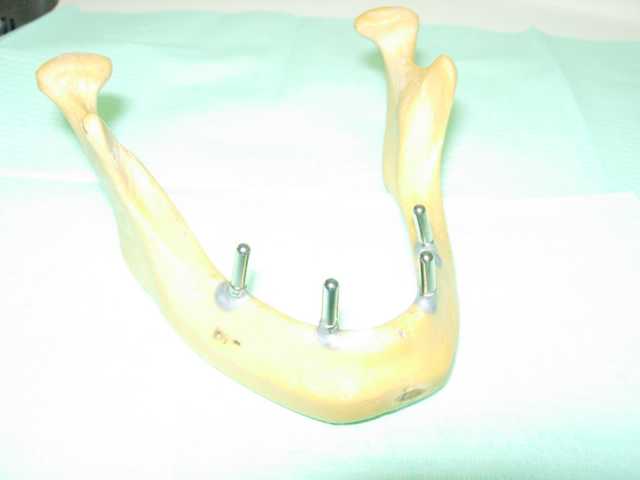
Nel caso sperimentale è stata utilizzata la sola fresa pilota da 2 mm e nei fori creato sono stati alloggiati dei pernini per il controllo della direzione. Una nuova TAC di controllo viene eseguita ( nei casi reali serve solo la TAC iniziale con la mascherina, in questo caso ne eseguiamo una ulteriore per verificare i fori ottenuti) .
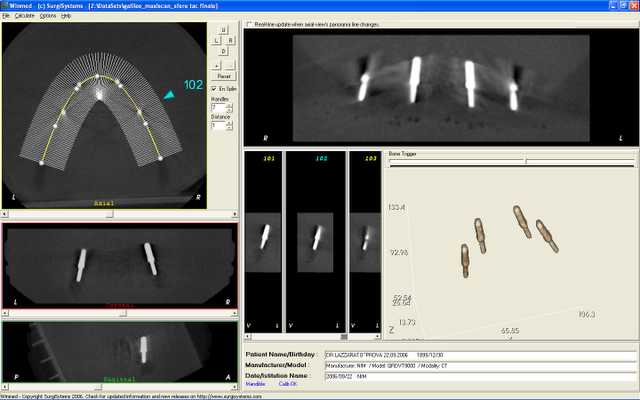
TAC eseguita per il controllo dei fori eseguiti con la fresa pilota da 2 mm e indicatori di direzione inseriti. Da notare, come già detto in premessa, che la scarsa densità del materiale di cui è composta la mandibola artificiale la visualizza radiotrasparente e non radiopaca come sarebbe nel caso della struttura ossea naturale.
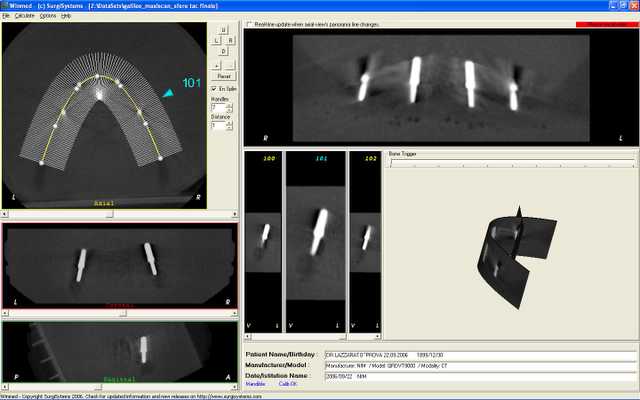
Sezione trans-assiale ingrandita che evidenzia il primo foro con il perno di parallelismo inserito.
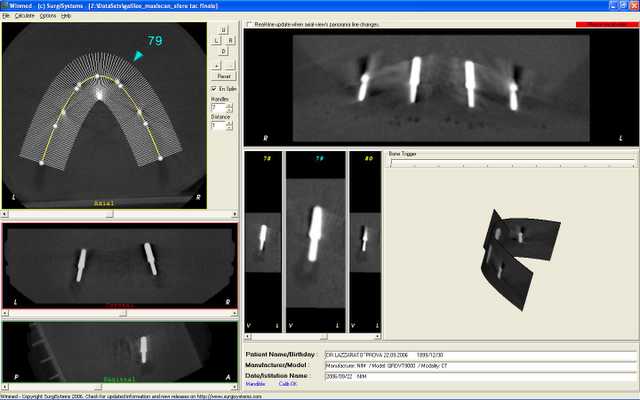
Seconda schermata relativa al secondo perno.
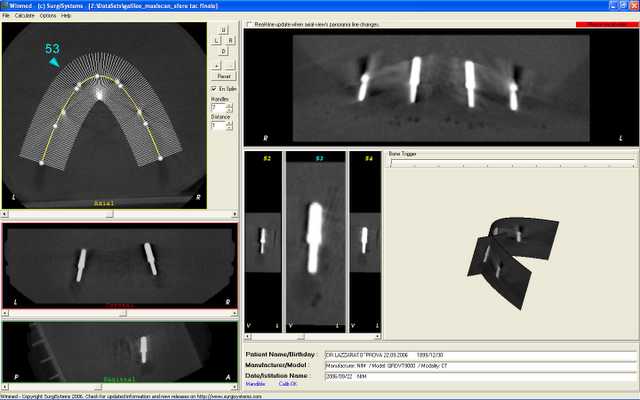
Terza schermata relativa al terzo perno.
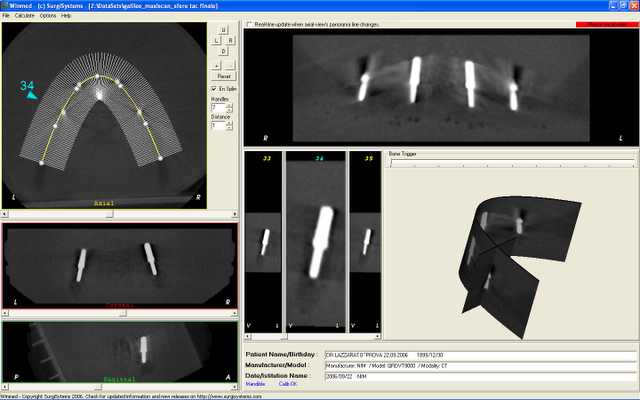
Quarto e ultimo foro, in accordo con la posizione preventivamente pianificata virtualmente a computer. Casi clinici reali sono in completamento e al più presto saranno pubblicati nel sito.
Cliccare sulle immagini sottostanti per vedere la versione completa ingrandita dei cataloghi. Sia per quanto riguarda i recenti Galileo II e Implart che i precedenti Galileo I e Copernico.